

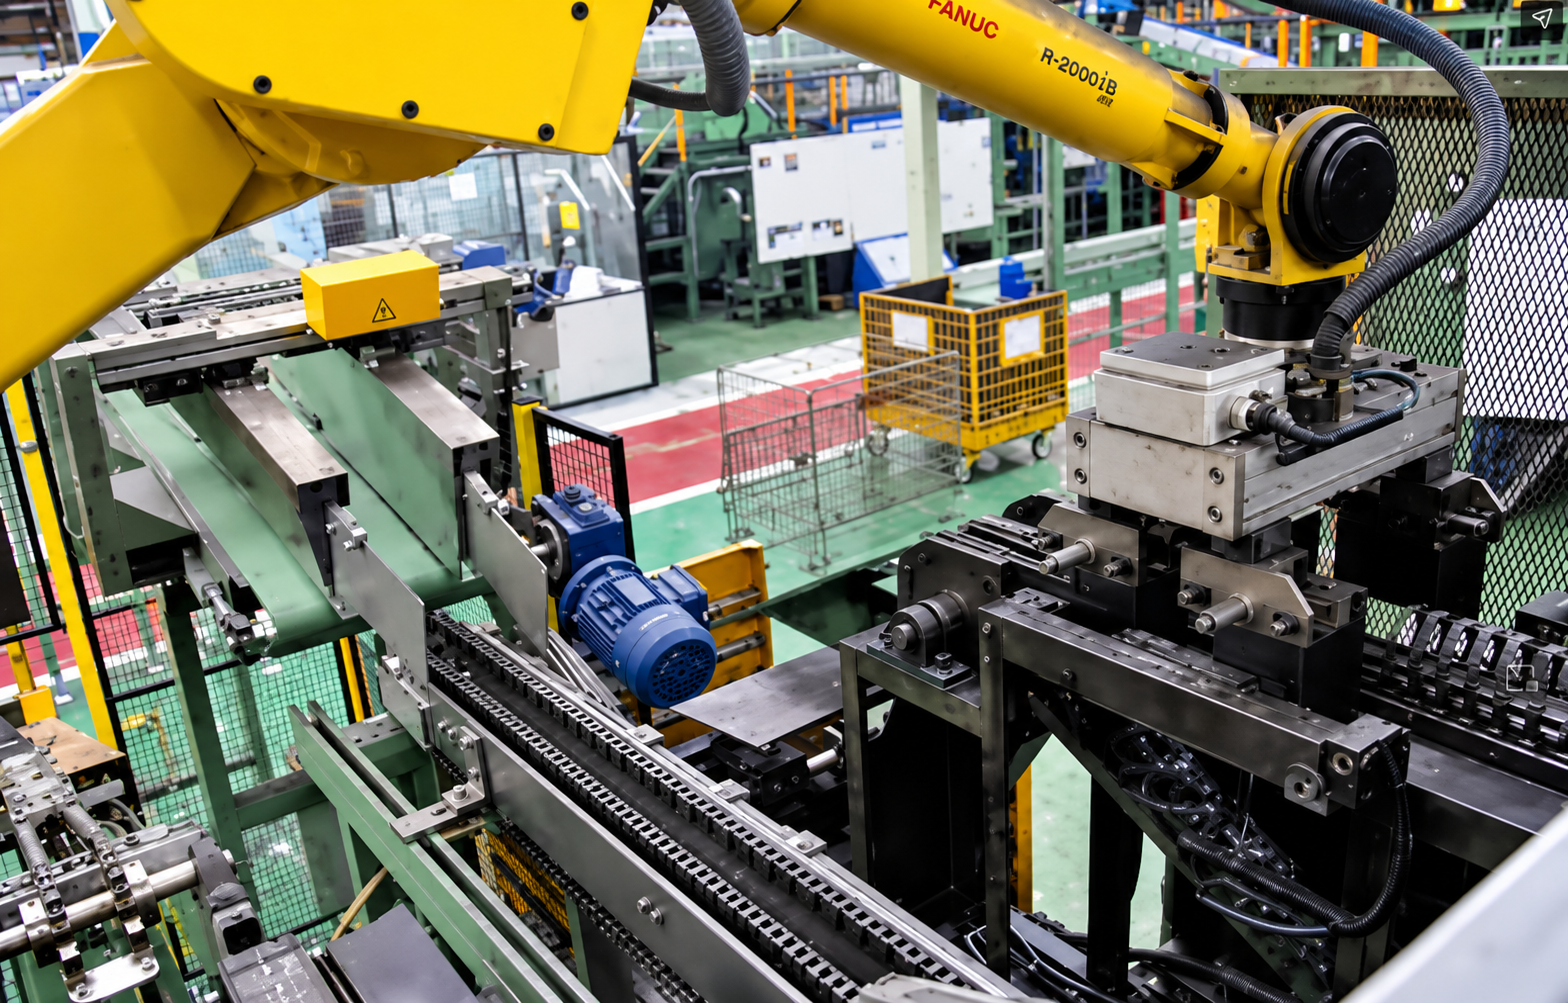
Una célula robotizada de manipulación no consiste únicamente en instalar un robot junto a una línea. Para que el sistema trabaje con precisión, seguridad y continuidad, es necesario coordinar robot, utillaje, protecciones, transportadores, sensores y sistema de control como partes de una única solución. Una integración deficiente puede provocar paradas recurrentes, daños en el producto, pérdida de rendimiento o dificultades para cambiar de formato.
La decisión adecuada comienza por estudiar el proceso completo: qué productos deben manipularse, cómo llegan, dónde se depositan, qué variaciones presentan y qué debe suceder ante una incidencia. Solo después conviene seleccionar la tecnología.
El proceso debe definir la célula, no al contrario
Uno de los errores más habituales es elegir primero el robot y adaptar posteriormente el resto de la instalación. El orden debería ser el inverso. Antes de dimensionar cualquier componente hay que conocer las condiciones reales de trabajo:
- Dimensiones, peso, geometría y rigidez del producto.
- Cadencia nominal y posibles picos de producción.
- Posición y orientación con las que llega cada unidad.
- Variaciones entre formatos o referencias.
- Patrón de colocación, encajado, apilado o paletizado.
- Espacio disponible y relación con las máquinas existentes.
- Condiciones ambientales, como polvo, humedad o temperatura.
- Necesidades de limpieza, mantenimiento y acceso.
También debe analizarse la variabilidad. Una pieza rígida y siempre bien posicionada permite un planteamiento distinto al de una bolsa deformable, una plancha de gran formato o una bandeja que llega ligeramente desplazada. La manipulación debe diseñarse para el comportamiento real del producto, no solo para sus medidas teóricas.
Cómo integrar los componentes de una célula robotizada
1. Robot: alcance, carga y ciclo útil
La elección entre un robot articulado, un cartesiano u otra arquitectura depende del movimiento requerido. El alcance y la carga nominal son importantes, pero no bastan. Hay que considerar también el peso del utillaje, las aceleraciones, la inercia de la carga, las orientaciones de trabajo y las posibles colisiones.
El tiempo de ciclo debe calcularse sobre una secuencia realista, incluyendo recogida, desplazamiento, estabilización, descarga y retorno. Un robot capaz de ejecutar una trayectoria rápida puede quedar esperando si el transportador no entrega el producto de forma regular o si el sistema necesita demasiado tiempo para confirmar una sujeción.
2. Utillaje: la interfaz crítica con el producto
La garra, pinza o sistema aspirante suele ser uno de los elementos que más condiciona la fiabilidad. Debe sujetar sin marcar, deformar ni dejar caer el producto, incluso cuando existen pequeñas variaciones entre unidades.
Según la aplicación, puede recurrirse a:
- Ventosas o planos aspirantes, adecuados para láminas, cajas y superficies relativamente planas.
- Pinzas mecánicas, útiles cuando hay zonas firmes de agarre y geometrías definidas.
- Sistemas magnéticos, cuando el material y las condiciones del proceso lo permiten.
- Utillajes combinados, destinados a manipular varias referencias o realizar más de una operación.
Conviene comprobar la fuerza de sujeción con un margen adecuado y contemplar qué ocurre si se pierde el vacío, la presión o la alimentación eléctrica. La detección de pieza cogida, los vacuostatos, las válvulas antirretorno y los apoyos mecánicos pueden ser necesarios para controlar esos escenarios.
3. Transportadores: regular el flujo antes de robotizarlo
Los transportadores no solo trasladan productos. También deben separarlos, acumularlos, posicionarlos y entregarlos de forma repetible. Una alimentación irregular obliga al robot a esperar o a corregir constantemente la trayectoria.
El diseño debe valorar la velocidad, el tipo de banda o rodillos, la fricción, las guías laterales, los topes, la acumulación y la transición entre tramos. En productos inestables o de gran formato, una pequeña discontinuidad puede generar atascos o desalineaciones.
Un caso habitual es una línea en la que las cajas llegan muy juntas y con distancias variables. Aunque el robot disponga de capacidad suficiente, no podrá mantener el ciclo si no existe un sistema previo de separación y detección que cree una ventana de recogida estable.
4. Sensores: convertir el movimiento en un proceso controlado
Los sensores permiten conocer el estado de la célula y tomar decisiones. Pueden confirmar la presencia y posición del producto, detectar el cierre de una pinza, verificar el vacío, controlar la acumulación o identificar un palé disponible.
La selección debe tener en cuenta el material, color, acabado superficial, distancia de detección y condiciones ambientales. No todos los sensores responden igual ante superficies transparentes, reflectantes, oscuras o porosas.
Cuando la posición varía demasiado para resolverse con guías mecánicas, puede ser necesario incorporar visión artificial. Sin embargo, una cámara no debería utilizarse para compensar una alimentación mal diseñada si el producto puede presentarse correctamente mediante medios más simples y robustos.
5. Protecciones y seguridad funcional
Las protecciones deben formar parte del diseño desde el inicio. Añadirlas al final suele reducir el espacio útil, dificultar el mantenimiento o crear accesos incómodos. El análisis de riesgos determinará la combinación apropiada de cerramientos, puertas enclavadas, escáneres, cortinas fotoeléctricas, paradas de emergencia y funciones seguras de control.
No basta con impedir el acceso durante la producción. También hay que estudiar la retirada de atascos, los cambios de formato, la limpieza, el ajuste y el mantenimiento. En estas tareas aparecen riesgos distintos a los del funcionamiento automático.
La protección adecuada no es la que simplemente rodea al robot, sino la que controla los riesgos de toda la instalación sin inducir al personal a buscar atajos operativos.
La evaluación y la documentación deben ajustarse a la normativa vigente aplicable al conjunto de la máquina. Si la célula se conecta con otros equipos, es necesario delimitar responsabilidades, intercambiar señales de seguridad y comprobar el comportamiento de la línea completa.
6. Sistema de control: coordinar operaciones y excepciones
El PLC, el controlador del robot, la interfaz de operador y los equipos periféricos deben compartir una secuencia inequívoca. El programa no solo ha de gestionar el ciclo normal, sino también arranques, paradas, rearme, falta de producto, cambio de referencia y recuperación tras una alarma.
Una buena interfaz muestra información accionable. En lugar de una alarma genérica, debe ayudar a localizar el problema: sensor afectado, zona de la instalación y condición que impide continuar. También conviene restringir los parámetros críticos y registrar los eventos necesarios para diagnosticar fallos intermitentes.
Proceso de integración en seis etapas
- Definir el objetivo. Concretar qué operación se automatizará, la cadencia requerida y los criterios de calidad.
- Caracterizar el producto y su flujo. Analizar formatos, tolerancias, orientación de entrada y destino de salida.
- Diseñar el concepto conjunto. Distribuir robot, transportadores, utillajes, accesos y protecciones antes de cerrar la selección de componentes.
- Validar los puntos críticos. Realizar pruebas de agarre, comprobar tiempos de ciclo y revisar la estabilidad del producto cuando exista incertidumbre.
- Programar las excepciones. Definir qué hará la instalación ante una pieza ausente, una pérdida de vacío, un atasco o una apertura de resguardo.
- Probar y documentar. Verificar modos de trabajo, dispositivos de seguridad, alarmas, recuperación y formación del personal antes de la puesta en producción.
Errores que comprometen el rendimiento
- Dimensionar según valores medios: la célula debe tolerar los picos de llegada y las variaciones previsibles.
- Ignorar el peso del utillaje: reduce la carga útil disponible y puede alterar las prestaciones dinámicas.
- Confiar toda la precisión al robot: unas referencias mecánicas correctas simplifican el control y aumentan la repetibilidad.
- No prever cambios de formato: los ajustes manuales deben ser accesibles, identificables y difíciles de montar incorrectamente.
- Diseñar únicamente el ciclo automático: una célula también debe poder limpiarse, mantenerse y recuperarse de forma segura.
- Evaluar cada máquina por separado: el rendimiento final depende de los intercambios y tiempos de espera del conjunto.
Qué conviene comprobar antes de aprobar el diseño
Antes de fabricar la solución, es recomendable revisar el plano de implantación, las trayectorias y zonas muertas del robot, el acceso a componentes de desgaste y el recorrido de los operarios. También deben validarse las tolerancias del producto y el comportamiento del agarre con muestras representativas, no únicamente con una unidad ideal.
Imaginemos una empresa que necesita paletizar cajas de varios tamaños. Instalar una pinza regulable resuelve solo una parte del problema. La célula también tendrá que identificar la receta activa, ordenar el patrón, verificar el palé, gestionar separadores si existen y evitar que una caja incorrecta entre en el ciclo. Es la coordinación de estas funciones la que convierte varios equipos en una instalación productiva.
Una solución equilibrada para todo el final de línea
La mejor célula no es necesariamente la que incorpora más tecnología, sino la que resuelve el proceso con la complejidad adecuada. En ocasiones bastan sensores convencionales y referencias mecánicas; en otras, la variedad de formatos justifica visión artificial, cambio automático de herramienta o recetas avanzadas.
Mecanizados Villarreal aborda este tipo de automatización a medida considerando la interacción entre la manipulación, el transporte, el paletizado y los equipos de final de línea. El objetivo técnico debe ser siempre el mismo: conseguir un proceso estable, seguro, mantenible y preparado para las condiciones reales de producción.
